第一个月:基础入门
定位:零基础也能跟上的「机器人 + 灵巧手 + 仿真」入门月
原则:不推公式、不堆论文,重结构理解 + 能动手。
第一个月主要打好三块地基:知道机器人怎么动的(运动学基础),看懂灵巧手的模型文件(URDF),把仿真环境跑起来(Isaac Gym)。
📘 第一个月完整课程文档:飞书文档
第 1 周:机器人基础 & 灵巧手整体认知
核心内容:
- 机器人基础知识:自由度(DoF)、关节型 vs 笛卡尔型机器人、关节空间 vs 笛卡尔空间
- 灵巧手入门:灵巧手 vs 普通夹爪,结构 / 传感器 / 操作算法三大差异维度
- 阅读 LinkerHand L6 / O6 / L20 产品手册,区分三款手的自由度、驱动方式和适用场景
学习视频:
FAQ 讨论区:
第 2 周:URDF 基础 & LinkerHand URDF 解读
核心内容:
- URDF 文件结构:
link、joint、parent/child的含义 - 关键字段:
origin、axis、limit、inertial、visual、collision - LinkerHand URDF 阅读:手指 joint 组成、左右手差异、仿真/RL 中关心的关节
学习视频:
Xbotics 讲解视频:回放链接
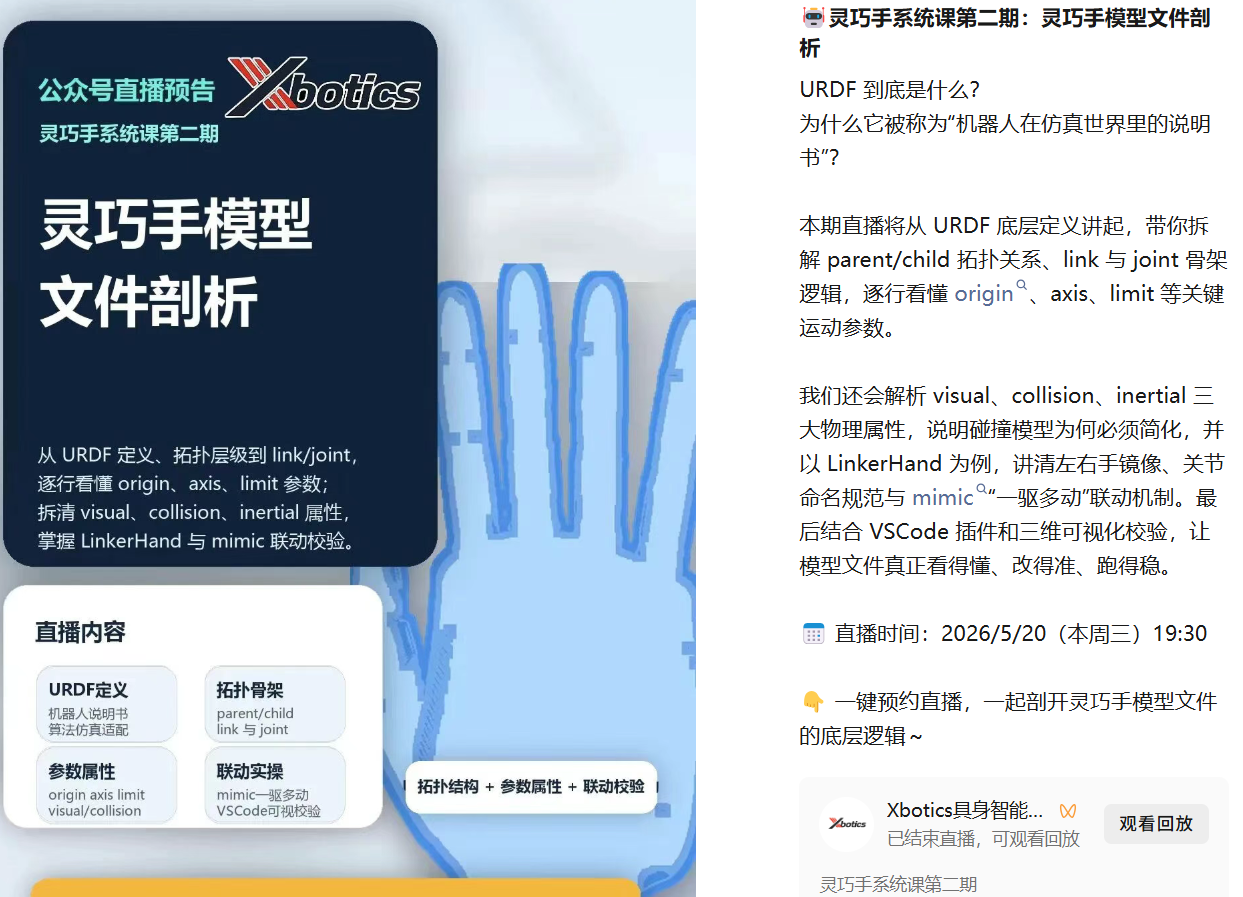
VSCode / RViz 中可视化 URDF(见课程文档附件)
FAQ 讨论区:
第 3–4 周:Isaac Gym 仿真环境搭建 & 灵巧手模型加载
核心内容:
- 搭建 Isaac Gym Preview 4 环境
- 加载 LinkerHand 模型,查询并理解关节命名/索引
- 编写脚本手动调节关节角度(张开/闭合手指等)
参考代码:
FAQ 讨论区:
📦 课件与产品手册
第一个月用到的资料文档均随课程发放,包括:
- LinkerHand L6 / O6 / L20 产品手册(PDF)
- 线上实习第一周 & 第二周讲义(PDF)
- URDF 可视化工具及示例文件
🔗 延伸阅读
强化学习基础
如果你对强化学习还不熟悉,可以参考以下文章,帮助你补全 RL 基础知识,为第二个月的 PPO 算法学习做好准备: 知乎跳转链接
第一期实训营提升文章
第一期实训营中,我们在课程基础上撰写了以下深度文章,构建了一个知乎专栏,适合学有余力的同学进一步拓展: 知乎跳转链接