第三个月:线下实操
定位:从仿真走向真机——用 SDK 控制灵巧手、完成抓取与 sim2real。
核心任务:O6 SDK 调用 → OpenClaw 手势控制 → 真机 Demo 演示。
第三个月将前两个月积累的仿真经验落地到真实硬件。你将在各城市负责人的指导下,亲手用代码控制灵巧手 O6,完成从手势识别到真机抓取的全流程。
🚧 第三个月课程内容持续完善中,最新一期正在规划。Xbotics 始终致力于给大家带来最好的项目体验与成长。
第 9 周:O6 SDK 调用与理解
核心内容:
理解并调用 O6 灵巧手的三套 SDK——Python SDK、C++ API、ROS2 SDK。
- Linkerbot Python SDK:文档 | GitHub
- LinkerHand C++ API:API 参考 | GitHub
- LinkerHand ROS2 SDK:文档 | GitHub
- SDK 解析及讲解视频:Linkerhand Python SDK 详解
O6 控制速览:
O6 有 6 个控制自由度(拇指弯曲、拇指侧摆、食指、中指、无名指、小指),角度范围 0~100。0 = 完全张开,100 = 完全闭合。可实时读取角度、速度、扭矩、温度、故障码等状态。
💡 几个常用手势的姿态值见课程文档中的姿态表。
FAQ 讨论区: 第 9 周 FAQ
第 10–12 周:线下实训
在北京 / 上海 / 深圳 / 西安 / 武汉及周边城市的同学,自行联系对应城市负责人,可安排周末多人线下实训。
实训内容:
利用 OpenClaw 控制 O6 执行动作
- 安装 OpenClaw(Node.js 24+ →
npm i -g @qingchencloud/openclaw-zh) - 配置 O6 环境(安装 CAN 驱动 → 启动 Xbotics_O6 控制台 → 发送 OpenClaw 调用说明)
- 用 OpenClaw 调用 SDK 控制实机,让灵巧手比个耶 ✌️
参考代码: Xbotics-O6
控制台实机测试 Demo
- 常规手势测试(观察实机运动)
- 摄像头跟随 Demo(选择摄像头 → 启动跟随,注意标定左右手)
- 猜拳 Demo(做出石头-剪刀-布手势,点击开始猜拳)
进阶:真机项目开发
能力较强且有强烈意愿参与灵巧手真机开发的同学,可以申请与所在地区负责人共同开发更多真机项目。共同开发期间免除实训费用,由社区负担 API token 开销。
结营要求
完成前两个月线上任务 + 第三个月线下实训的学员可获得实习证明。
无法参加线下实训的学员,完成以下 Isaac Sim 仿真任务之一并提交成果代码及视频,同样可获得实习证明:
- 将 UniDexGrasp 的 policy 部分移植到 Isaac Sim,优化 PPO 策略及奖励函数实现成功抓取(可基于第 8 周 FAQ中已初步移植的部分继续优化)
- 在 Isaac Sim 中实现机械臂 + 灵巧手(L6/O6/L20 任选一种)的强化学习抓取训练,以灵巧手成功抓握物体为准
- 在 Isaac Sim 中实现其他灵巧手抓取仿真项目(灵巧手模型须为 L6/O6/L20)
优秀作品集
一些优秀学员的实操视频: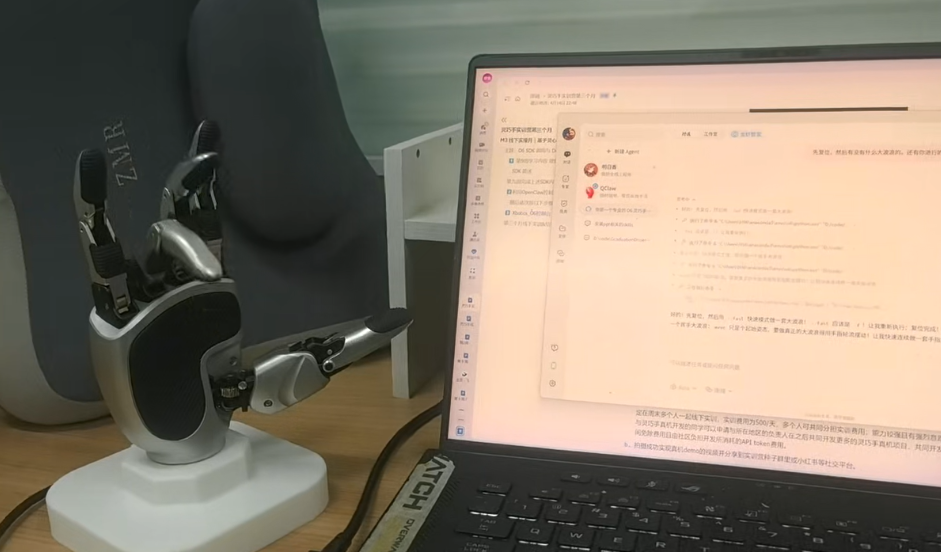
同学完成的进阶项目: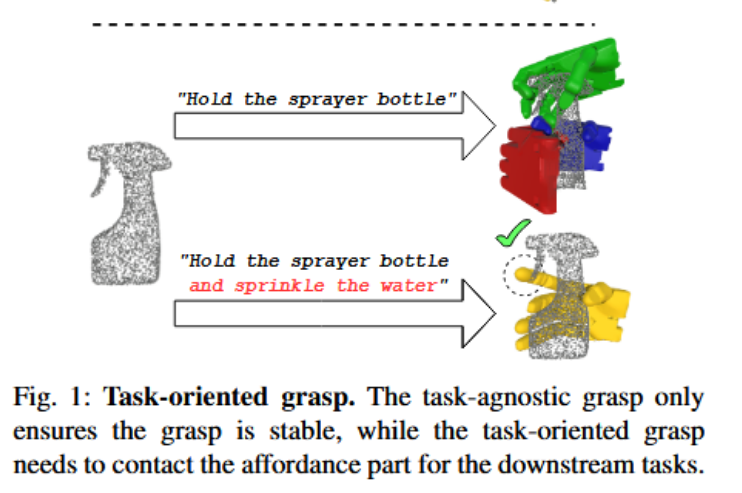
🚧 第三个月内容持续建设中,更多真机项目、教程和案例即将上线。